HK380 ကွန်ပျူတာ CNC Panel လွှ
HK380 ကွန်ပျူတာ CNC Panel လွှ
၁။ ထည့်သွင်းသည့်ပြားအကျယ်အရ လိုအပ်သောပြားကို ဖြတ်ပြီး မူလအလုပ်လုပ်သည့်အခြေအနေသို့ အမြန်ပြန်သွားပါ။
၂။ ဖြတ်တောက်မှုအမြန်နှုန်းကို frequency converter ဖြင့် ထိန်းချုပ်ထားပြီး ၎င်းသည် မတူညီသောအထူနှင့် မတူညီသောပစ္စည်းများရှိသော ပြားများကို ကျော်လွှားနိုင်သည်။
၃။ အစာကျွေးခြင်းသည် လေဖိအားဖြင့် မျောနေသော ပုတီးစားပွဲကို အသုံးပြုထားပြီး လေးလံသော ပန်းကန်ပြားပစ္စည်းကို ပြောင်းလဲရန် လွယ်ကူသည်။ စက်ရုပ်သည် အလိုအလျောက် အစာကျွေးပြီး လုပ်အားနည်းပါးပြီး ထုတ်လုပ်မှု ထိရောက်မှု မြင့်မားသည်။
၄။ အတုအယောင်အမှားအယွင်းများကို ဖယ်ရှားပြီး အတိုင်းအတာတိကျမှုကို မြှင့်တင်ရန်အတွက် တင်သွင်းလာသော Delta servo မော်တာကို အသုံးပြုပါ။
| KS-၈၂၉CP | ကန့်သတ်ချက်များ |
| အများဆုံးဖြတ်တောက်မှုအမြန်နှုန်း | ၀-၈၀ မီတာ/မိနစ် |
| အများဆုံးသယ်ဆောင်သူ အမြင့်ဆုံးအမြန်နှုန်း | ၁၀၀ မီတာ/မိနစ် |
| အဓိက လွှ မော်တာ ပါဝါ | ၁၆.၅kw (ရွေးချယ်နိုင်သည် ၁၈.၅kw) |
| စုစုပေါင်းပါဝါ | ၂၆.၅kw (ရွေးချယ်နိုင်သော ၂၈.၅kw) |
| အများဆုံးအလုပ်လုပ်နိုင်သောအရွယ်အစား | ၃၈၀၀ လီတာ*၃၈၀၀ ဝပ်*၁၀၀ အမြင့် (မီလီမီတာ) |
| အနည်းဆုံး အလုပ်လုပ်နိုင်သော အရွယ်အစား | ၃၄ လီတာ*၄၅ ဝပ် (မီလီမီတာ) |
| စုစုပေါင်းအရွယ်အစား | ၆၃၀၀x၇၅၀၀x၁၉၀၀ မီလီမီတာ |
အများဆုံး လွှစက်အရွယ်အစား 3800 * 3800mm နှင့် လွှစက်အထူ 105mm ရှိသော ကြီးမားသော ပန်းကန်ပြားပြုပြင်ခြင်း၏ လိုအပ်ချက်များကို ဖြည့်ဆည်းပေးပြီး ပိုမိုကျယ်ပြန့်သော အသုံးချမှုရှိသည်။
စက်အသေးစိတ်
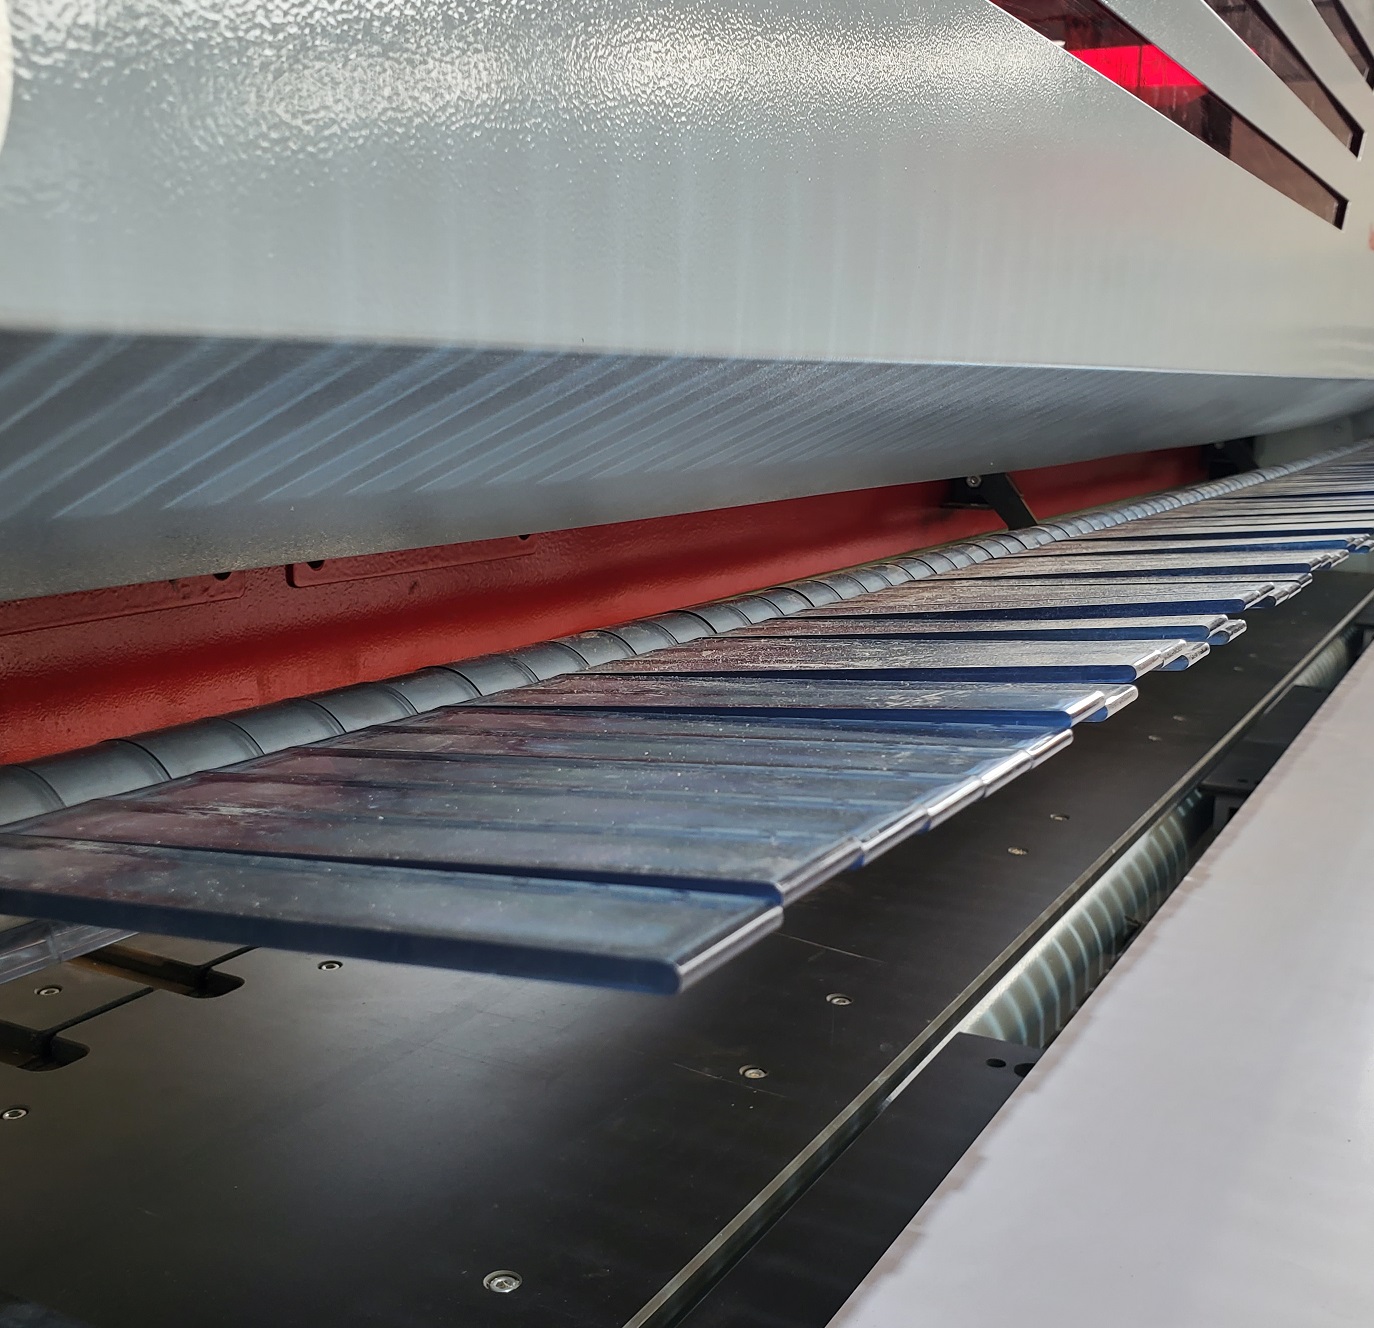
အများဆုံး လွှစက်အရွယ်အစား 3800 * 3800mm နှင့် လွှစက်အထူ 105mm ရှိပြီး ပိုမိုကျယ်ပြန့်သော အသုံးချနိုင်မှုဖြင့် ကြီးမားသော ပန်းကန်ပြားပြုပြင်ခြင်း၏ လိုအပ်ချက်များကို ဖြည့်ဆည်းပေးပါသည်။

Servo စက်ပိုင်းဆိုင်ရာ ညှပ်လက်
အကြီးဆုံး ဒီဇိုင်း စက်ပိုင်းဆိုင်ရာ ကလစ် ၁၁ ခု

ရိုဘော့လက်သည် ဖြတ်တောက်မှုတိကျမှု ± 0.1 မီလီမီတာရှိသော မြင့်မားသောတိကျမှုရှိသော worm gear reducer နှင့် feeding gear rack ကို အသုံးပြုထားသည်။

အဆိုပါ worktable Pneumatic floating platform.its ဖြင့်ပြုလုပ်ထားပြီး ပြားများကိုရွှေ့ရန်အလွန်လွယ်ကူသည်။
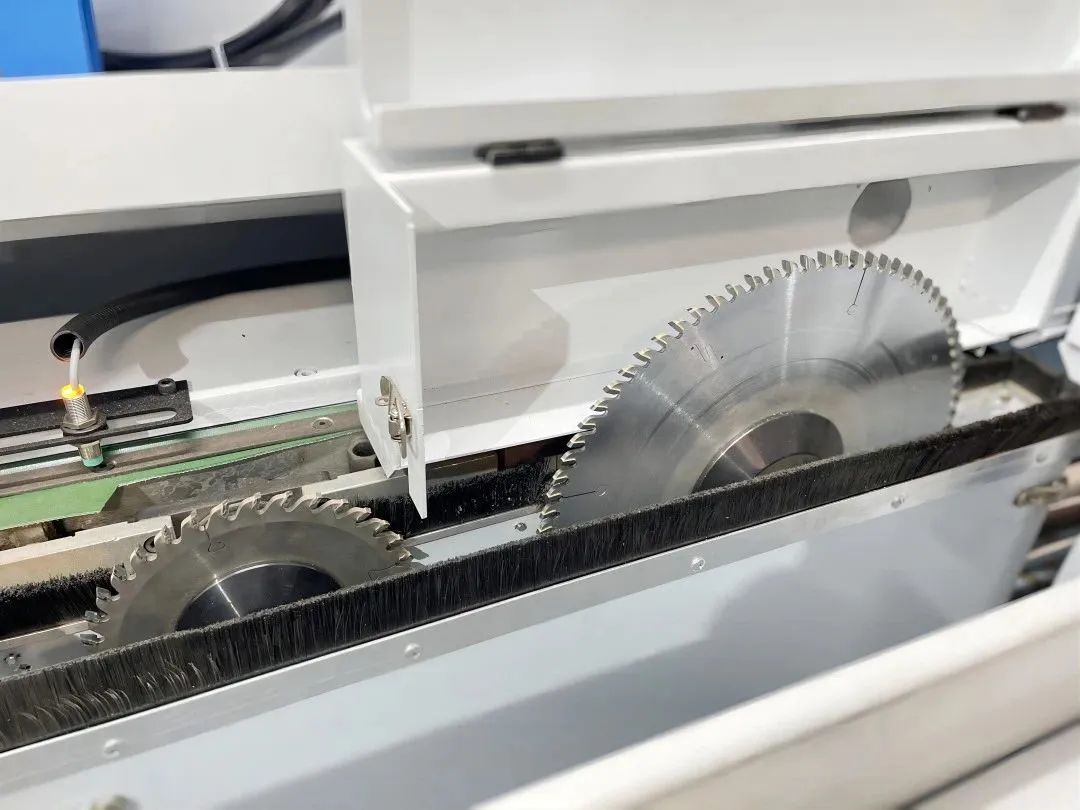
လွှစက်၏ လိုအပ်ချက်များအလိုက် အမှတ်ပေးလွှစက်ကို အလိုအလျောက် ပြောင်းလဲနိုင်သည်။ အရည်အသွေးမြင့် လွှစက်အတွက် အဓိကလွှစက်နှင့် ပူးပေါင်းဆောင်ရွက်ပါ။
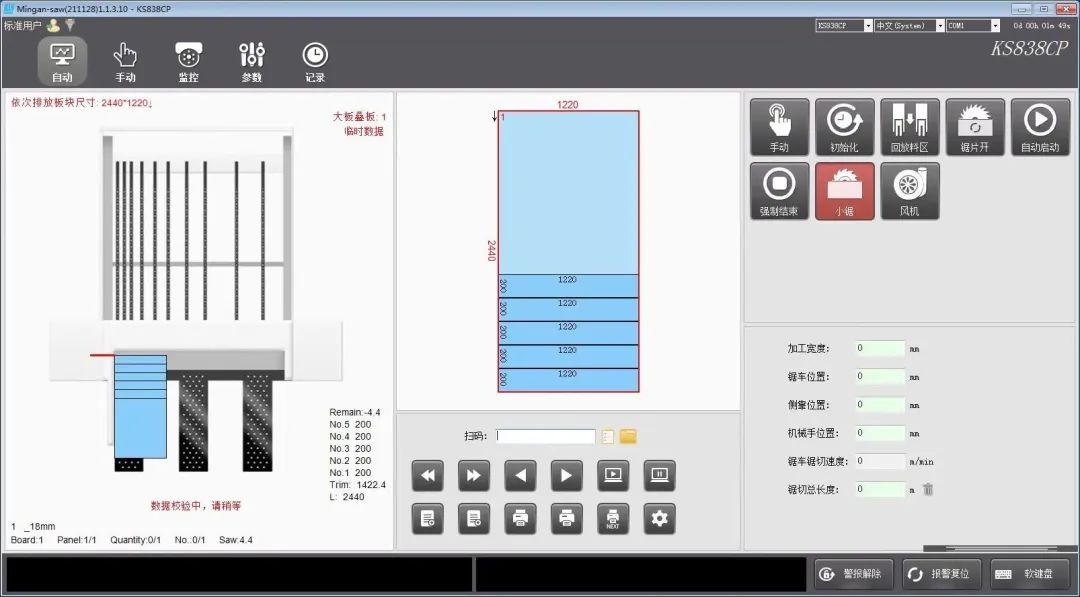
ပစ္စည်းအပြင်အဆင်နှင့် လွှစက်ကို အလိုအလျောက် အကောင်းဆုံးဖြစ်အောင်ပြုလုပ်ရန်အတွက် ရွေးချယ်နိုင်သော အကောင်းဆုံးဖြစ်အောင်ပြုလုပ်သည့်ဆော့ဖ်ဝဲ။
နမူနာ